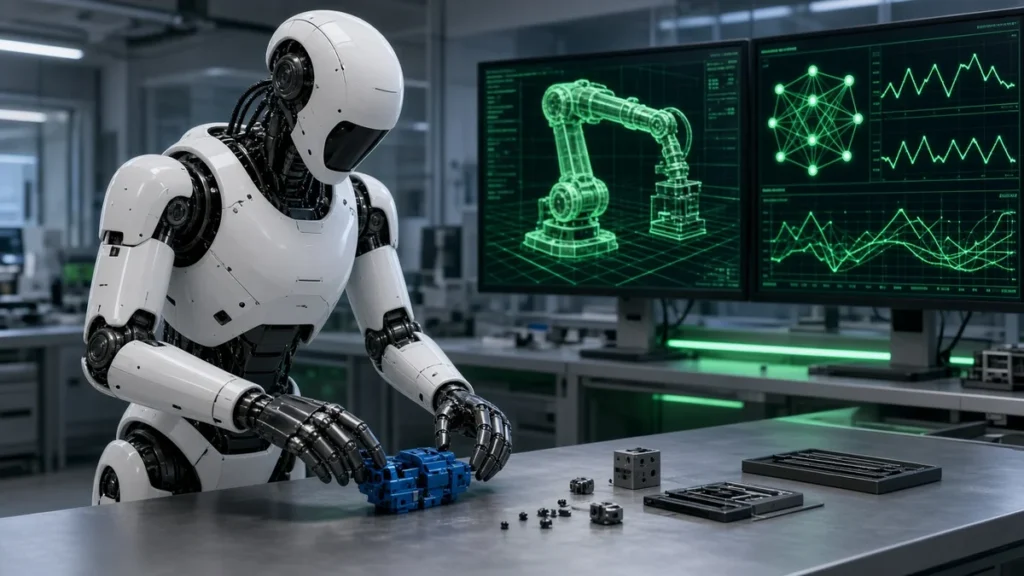
Agile ONE SN არის Agile Robots-ის ახალი საცნობარო ჰუმანოიდი რობოტი, რომელიც NVIDIA Isaac GR00T-ზეა აგებული და NVIDIA Jetson Thor-ით მუშაობს. იგი მკვლევრებსა და დეველოპერებს აძლევს მზა პლატფორმას, სადაც ჰუმანოიდის უნარების შექმნა, წვრთნა და შემოწმება ერთ სისტემაში ხდება. ამავდროულად NVIDIA-მ თავისი ღია რობოტიკის პლატფორმა Isaac გააფართოვა ახალი მონაცემთა ნაკრებებით, runtime-ით და რობოტის სწავლების ჩარჩოს განახლებით, როგორც კომპანიის ოფიციალურ განცხადებაშია ნათქვამი.
NVIDIA-ს მიზანი ამ ყველაფრით ერთია: დეველოპერებს ჰქონდეთ ერთიანი გზა მონაცემებიდან რეალურ გამოყენებამდე, რათა ზოგადი დანიშნულების რობოტები უფრო სწრაფად მოხვდნენ რეალურ სამყაროში.
სარჩევი
რა არის Agile ONE SN
რობოტიკის მკვლევრებს ხშირად უწევთ ცალ-ცალკე ხელსაწყოების დაკავშირება სიმულაციისთვის, წვრთნისთვის და ფიზიკურ რობოტზე გაშვებისთვის. Agile ONE SN ამ ხელსაწყოებსა და სამუშაო პროცესებს ერთ პლატფორმაზე აერთიანებს. Agile Robots-ის მიხედვით, ეს გამართვის დროს კვირებიდან დღეებამდე ამცირებს.
რობოტის ძირითადი მახასიათებლები:
- სხეული: Agile ONE S, 1,40 მეტრი სიმაღლით და 40 კილოგრამი წონით, 31 თავისუფლების ხარისხით და თითო ხელზე 3-კილოგრამიანი ტვირთამწეობით.
- ხელები: ორი ხუთთითიანი WUJI Hand 2, თითოეული 20 თავისუფლების ხარისხით, 1 kHz ძალის კონტროლით და შეხების სენსორებით.
- გამოთვლა: NVIDIA Jetson Thor, 2 070 FP4 ტერაფლოპსი და 128 GB გაზიარებული მეხსიერება ადგილზე მსჯელობისა და რეალურ დროში მართვისთვის.
- სენსორები: თავისა და მაჯის კამერები, ლიდარები და ინერციული საზომი მოწყობილობები.
- პროგრამული ნაწილი: Isaac GR00T პლატფორმა, რომელიც მოიცავს GR00T საბაზო მოდელს, სრულ პროცესს მონაცემების შეგროვებიდან გაშვებამდე და მთელი სხეულის კოორდინირებულ მართვას.
- უსაფრთხოება: დაგეგმილია რობოტის უსაფრთხოების პროტოკოლების ინტეგრაცია NVIDIA Halos-თან.
Agile ONE SN ხელმისაწვდომი 2027 წლის დასაწყისში უნდა გახდეს. NVIDIA-ს თქმით, მის მიმართ ინტერესი უკვე გამოთქვეს Stanford University-მ და ETH Zurich-მა.
რა დაემატა NVIDIA Isaac პლატფორმას
Agile ONE SN-ის გარდა, NVIDIA-მ რობოტების მანქანური სწავლების მთელი ჯაჭვისთვის ახალი ხელსაწყოები დაამატა:
- Isaac Lab 3.0 უკვე საყოველთაოდ ხელმისაწვდომია. ეს არის ღია კოდის, აგენტებისთვის მზა სწავლების ჩარჩო, რომელიც რობოტის ქცევის წესებს (policy) წვრთნის დესკტოპიდან მონაცემთა ცენტრამდე, რამდენიმე GPU-ზე და Newton და PhysX ფიზიკის ძრავებით.
- Isaac OS არის ღია კოდის runtime ჩარჩო NVIDIA Holoscan-ზე. იგი AI-ს, სენსორებს, მართვას და რობოტის აპარატურას აკავშირებს, რომ სიმულაციიდან ფიზიკურ რობოტამდე ქცევა დეტერმინირებული და რეალურ დროში იყოს.
- SimReady Central Library 2 000-ზე მეტ სიმულაციისთვის მზა რობოტისა და ქარხნის ობიექტს მოიცავს. მასში შედის Comau-ს, FANUC-ის, Franka Robotics-ის, Universal Robots-ის და სხვების მოდელები.
- Human 1M Dataset ადამიანის მრავალფეროვან მოქმედებებს, სამი კუთხიდან სინქრონიზებულ ვიდეოს და ხელის 3D თვალყურის დევნებას შეიცავს. ორივე ნაკრები Hugging Face-ზეა, Human 1M-ის სრული ვერსია კი Cosmos Coalition-ის პარტნიორებისთვისაა ხელმისაწვდომი.
- სამი ღია კოდის საცნობარო პროცესი NVIDIA DGX Station-ისთვის: GR00T 1.7 მოდელების დახვეწა განმტკიცებით სწავლებით, ზუსტი მანიპულაციის უნარების წვრთნა Isaac Lab-ში და Cosmos სამყაროს მოდელების დამატებითი წვრთნა სინთეზური მონაცემების შესაქმნელად.
- NVIDIA Halos არის IGX Thor-ზე აგებული სრული უსაფრთხოების პლატფორმა, რომელიც რობოტებსა და ავტონომიურ ტრანსპორტს რეალურ გამოყენებაზე უსაფრთხოდ გადასვლაში ეხმარება.
ამ ნაწილში მთავარი სიტყვა „ღიაა“. Isaac Lab, Isaac OS და საცნობარო პროცესები ღია კოდით ვრცელდება, რაც ღია მოდელების მსგავსად რობოტიკაშიც ამცირებს შესვლის ბარიერს.
ვინ იყენებს უკვე ამ ტექნოლოგიებს
NVIDIA-ს მიხედვით, მის ღია რობოტიკის პლატფორმაზე ევროპის არაერთი კომპანია მუშაობს. ABB Robotics Omniverse-ის ბიბლიოთეკებს RobotStudio HyperReality-ში აერთიანებს, რომ რობოტული სისტემები დამონტაჟებამდე ვირტუალურად შეამოწმოს. KUKA Omniverse-ს ქარხნის სიმულაციისთვის იყენებს. Sereact Isaac GR00T-სა და Cosmos Transfer-ს ტვირთის დამუშავების პლატფორმის წვრთნისთვის იყენებს, NEURA Robotics კი Isaac Sim-ითა და Isaac Lab-ით სინთეზურ მონაცემებს ქმნის.
საინტერესოა Hugging Face-ისა და Pollen Robotics-ის პროექტი Microduck: პატარა, ღია კოდის რობოტი, რომელზეც დეველოპერებსა და სტუდენტებს ახალი ფიზიკური ქცევების წვრთნა და გაზიარება შეეძლებათ. Toyota Material Handling Europe და SoftServe კი Omniverse-ითა და Isaac Sim-ით ავტონომიური ტვირთის გადაადგილების სისტემებს ქმნიან და გაშვების დროს 50%-მდე ამცირებენ.
Jetson Thor-ის ოჯახზე უფრო დეტალურად ჩვენს სტატიაში დავწერეთ: NVIDIA Jetson T3000 და T2000. რობოტიკის სხვა მიმართულებაზე კი იხილეთ Gemini Robotics 2.
რატომ არის Agile ONE SN მნიშვნელოვანი
ჰუმანოიდი რობოტების კვლევაში ყველაზე ძვირი ხშირად თავად რობოტი კი არა, მის გარშემო ინფრასტრუქტურის აწყობაა. Agile ONE SN ამ ნაწილს მზა სახით აწვდის ლაბორატორიებს: აპარატურა, საბაზო მოდელი, სიმულაცია და უსაფრთხოება უკვე ერთმანეთთანაა დაკავშირებული. ეს მკვლევრებს საშუალებას აძლევს, დრო რობოტის უნარებზე დახარჯონ და არა სისტემის აწყობაზე. ასეთი რობოტები, ფაქტობრივად, ფიზიკურ სამყაროში მოქმედი AI აგენტები ხდებიან.
შეჯამება
Agile ONE SN არის მზა ჰუმანოიდი რობოტი კვლევისთვის, რომელიც NVIDIA Isaac GR00T-ს, Jetson Thor-ს და მომავალში Halos-ის უსაფრთხოების სისტემას აერთიანებს და 2027 წლის დასაწყისში უნდა გამოვიდეს. NVIDIA-მ პარალელურად Isaac Lab 3.0, Isaac OS, SimReady ბიბლიოთეკა, Human 1M მონაცემები და DGX Station-ის საცნობარო პროცესები დაამატა. ქართველი დეველოპერებისა და სტუდენტებისთვის ყველაზე პრაქტიკული ნაწილი ღია კოდის ხელსაწყოებია: Isaac Lab და Hugging Face-ზე განთავსებული ნაკრებები რობოტის წვრთნის ექსპერიმენტების დაწყებას ძვირადღირებული აპარატურის გარეშეც იძლევა.
სხვა თემები
 RFD4-Proteina: NVIDIA-ს ღია მოდელი ცილების დიზაინისთვის
 DeepInfer: DeepSeek-მა საკუთარი ინფერენსის ფრეიმვორკი ღია კოდით გამოაქვეყნა
 Nemotron 3.5 Super VL: NVIDIA-ს ახალი ღია მოდელები აგენტებისთვის